Salta al contenuto
recaplica

    Un attimo: controllo di sicurezza

    Cloudflare vuole assicurarsi che tu non sia un robot. Spunta la casella qui sotto e la ricerca riparte da sola.

    EN
    recaplica Robot aspirapolvere: cos'è, come funziona e come naviga in casa
    © 2026 Recaplica · recaplica.com — Tutti i diritti riservati
    Home › Tecnologia

    Robot aspirapolvere: cos'è, come funziona e come naviga in casa

    Di Redazione Recaplica · Aggiornato il 1 settembre 2026

    Cosa stampare

    Con "Margini: predefiniti" compaiono anche i numeri di pagina.

    Slide

    Scegli il taglio

    Lampo10 slideIl filo essenziale, per presentarlo in classeCompleta18 slideTutti i capitoli e gli approfondimenti

    Tutte e due hanno le note del relatore.

    Canale Telegram
    recaplica Chiaro in 30 secondi, tuo in 10 minuti.
    In 30 secondi Punti chiave Numeri Approfondimento Presentazione Falsi miti Mappa concettuale Quiz Flashcards FAQ

    In 30 secondi lettura lampo

    Un robot aspirapolvere è un piccolo elettrodomestico autonomo che pulisce i pavimenti di casa senza bisogno di essere spinto a mano, orientandosi con sensori e tornando da solo alla base per ricaricarsi. Il primo modello di successo commerciale, il Roomba di iRobot, arriva nel 2002, ma non è stato il primo in assoluto: l'Electrolux Trilobite lo aveva preceduto sul mercato già nel 2001, dopo un prototipo mostrato in tv nel 1996. Da allora la tecnologia di navigazione è cambiata radicalmente: dai movimenti casuali dei primi modelli si è passati a mappe reali della casa costruite con laser (LiDAR) o telecamere (vSLAM). Oggi il settore non è più dominato da un solo marchio: la Cina è diventata il mercato più grande al mondo, mentre lo stesso iRobot ha attraversato una crisi profonda, culminata nella bancarotta di fine 2025.

    Punti Chiave

    • Il primo robot aspirapolvere di successo commerciale è il Roomba di iRobot, lanciato nel 2002; il primo in assoluto fu l'Electrolux Trilobite, lanciato commercialmente nel 2001 dopo un prototipo mostrato in tv nel 1996, ma ebbe problemi di navigazione e fu ritirato dal mercato.
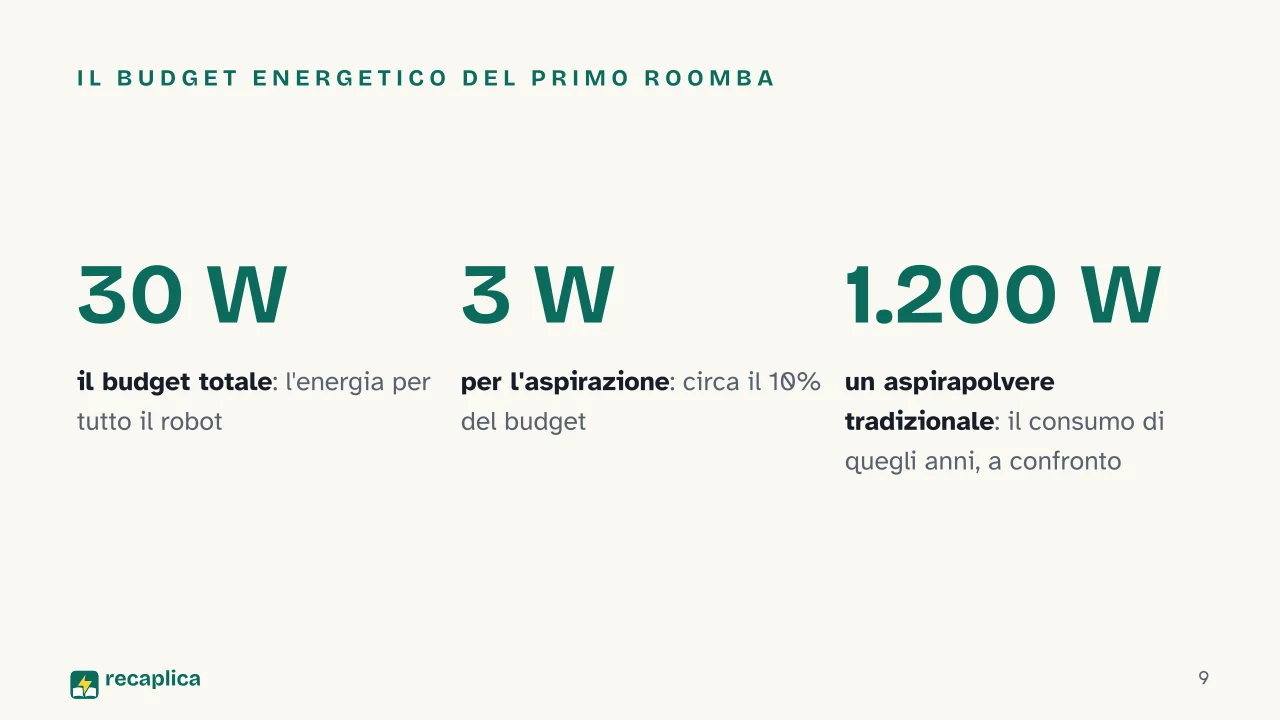
    • L'aspirazione nasce da un compromesso energetico: il Roomba originale dedicava solo circa 3 W (il 10% di un budget di 30 W) al motore di aspirazione, contro i circa 1.200 W di un aspirapolvere tradizionale, compensando con un design meccanico a effetto squeegee.
    • Sensori a ultrasuoni (Time-of-Flight), la cliff detection e l'unità di misurazione inerziale (IMU) permettono al robot di evitare ostacoli, non cadere dalle scale e capire se sta ripassando sulla stessa area.
    • Fino al 2010 la maggior parte dei robot navigava con movimento casuale (random bounce); da allora si sono diffuse la mappatura laser (LiDAR, dal Neato XV-11) e quella con telecamere (vSLAM, dal 2015), che permettono percorsi sistematici.
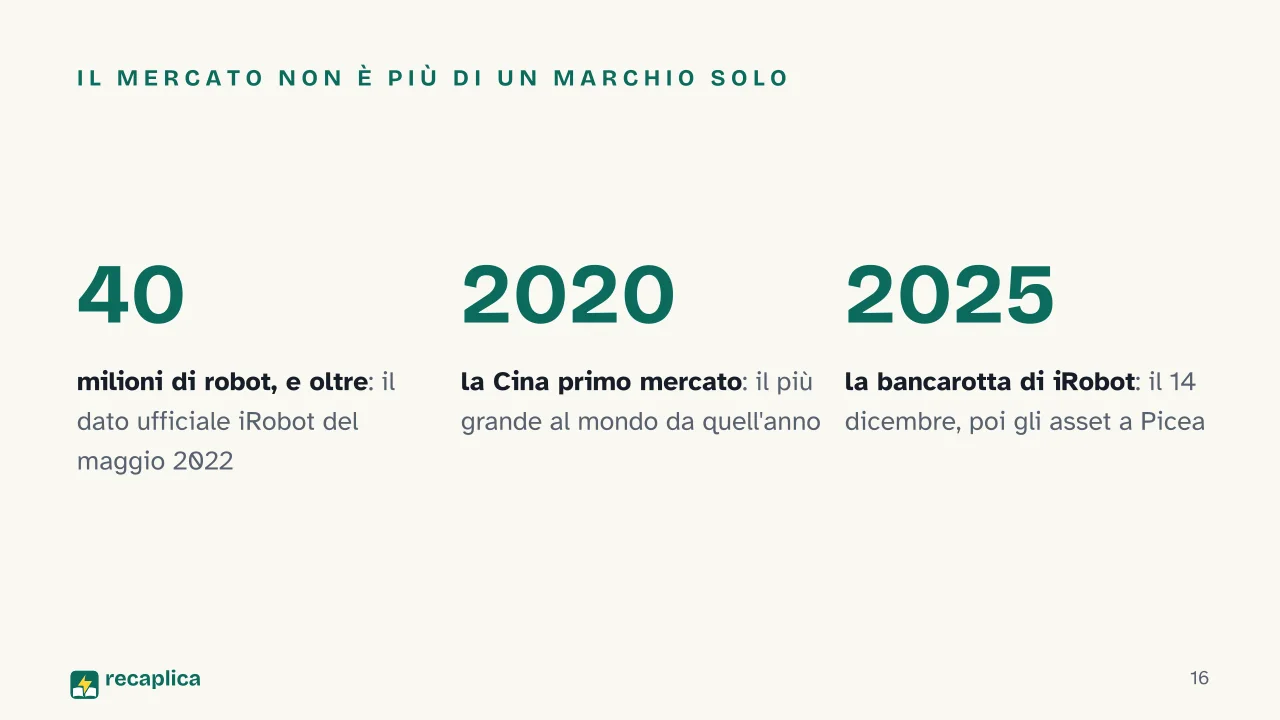
    • Il mercato oggi non è più dominato solo da iRobot: l'azienda ha dichiarato bancarotta nel dicembre 2025 ed è stata acquisita da un partner cinese, mentre la Cina è il primo mercato al mondo per questi robot dal 2020.
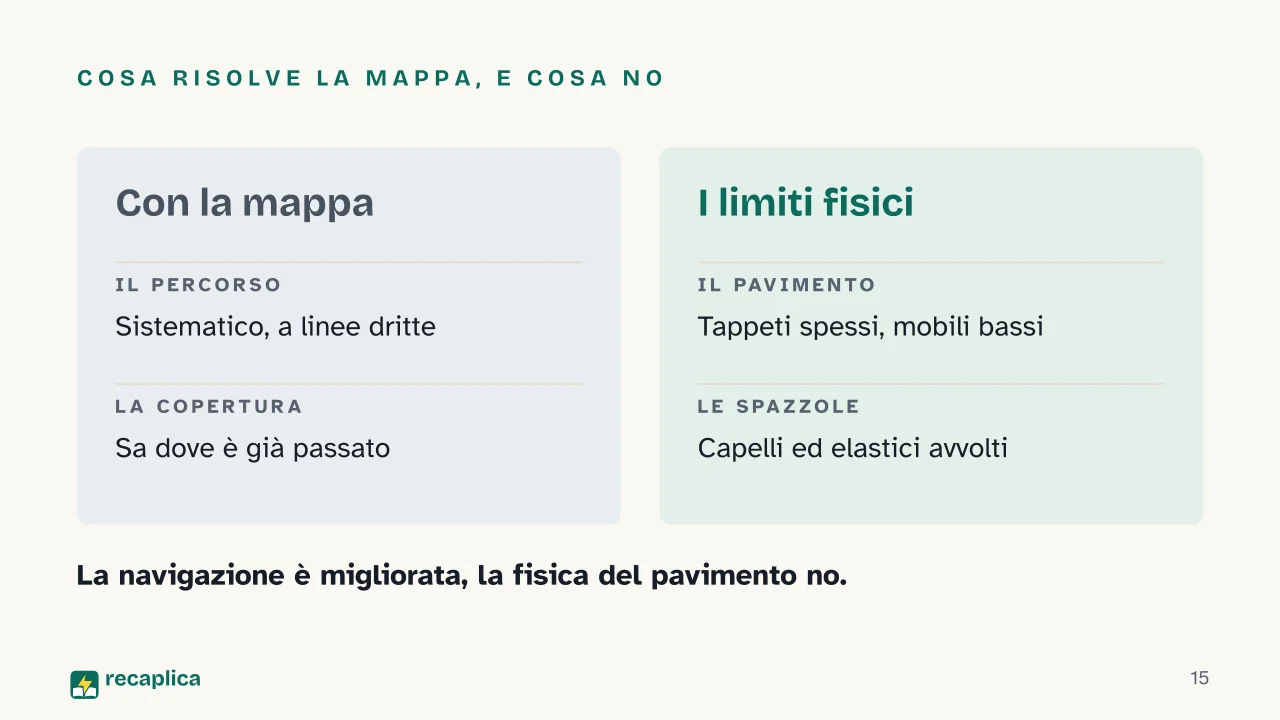
    • Restano limiti fisici indipendenti dalla tecnologia di navigazione: tappeti spessi, aree sotto i mobili bassi e capelli o elastici che si avvolgono nelle spazzole possono surriscaldare i motori.

    I numeri chiave

    • 2002 l'anno in cui iRobot lancia la prima versione di produzione del Roomba, il primo robot aspirapolvere di successo commerciale Fonte: IEEE Spectrum, How Roomba Got Its Vacuum
    • Oltre 40 milioni i robot venduti nel mondo da iRobot, secondo il dato aziendale ufficiale diffuso il 31 maggio 2022 Fonte: iRobot, comunicato stampa ufficiale, 2022
    • 3 W su 1.200 W la potenza dedicata all'aspirazione nel Roomba originale (circa il 10% di un budget energetico totale di 30 W), contro il consumo di un aspirapolvere tradizionale dell'epoca Fonte: IEEE Spectrum, How Roomba Got Its Vacuum

    L'Approfondimento

    Un’idea più vecchia del primo prototipo funzionante

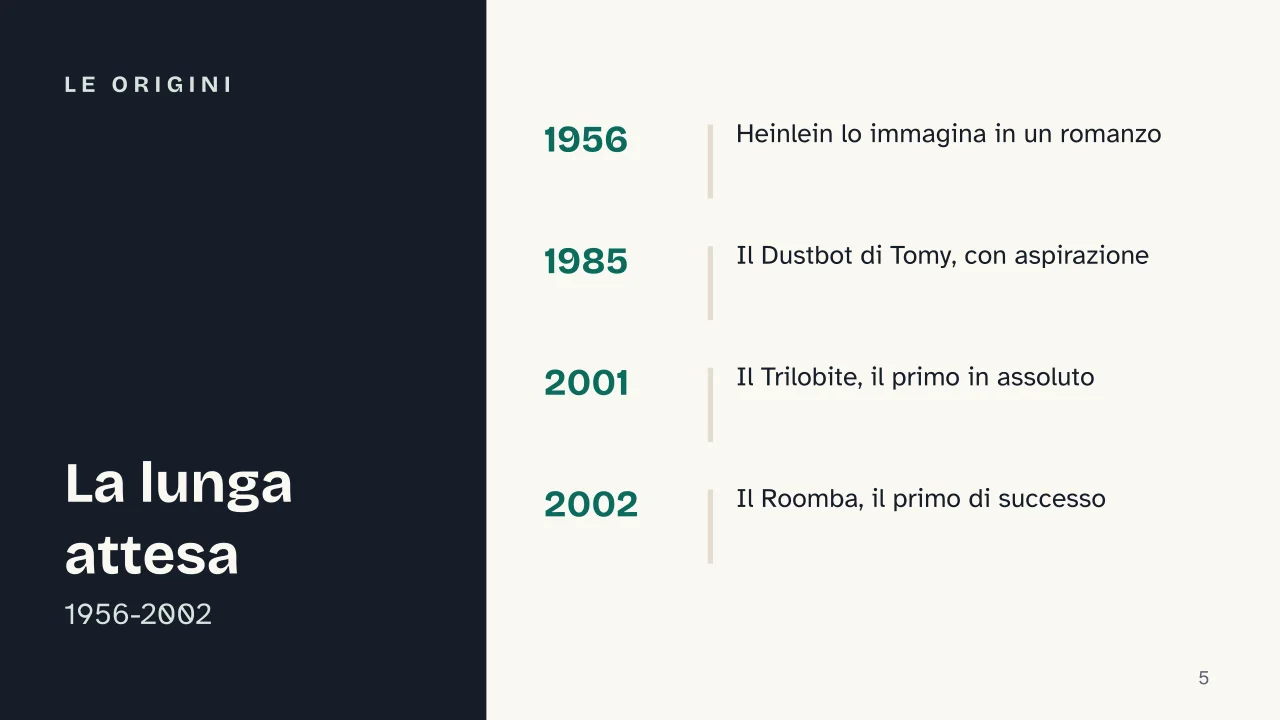
    L’idea di un aspirapolvere che lavora da solo non nasce in un laboratorio, ma in un romanzo. Nel 1956 lo scrittore di fantascienza Robert Heinlein descrisse in The Door into Summer un dispositivo che girava per casa tutto il giorno “cercando lo sporco”. Un anno dopo, nel mondo reale, l’ingegnere Donald Moore brevettò diversi elettrodomestici robotizzati, incluso uno spazzatore automatico: Whirlpool ne valutò il concetto, ma dopo una dimostrazione del 1959 decise di non produrlo.

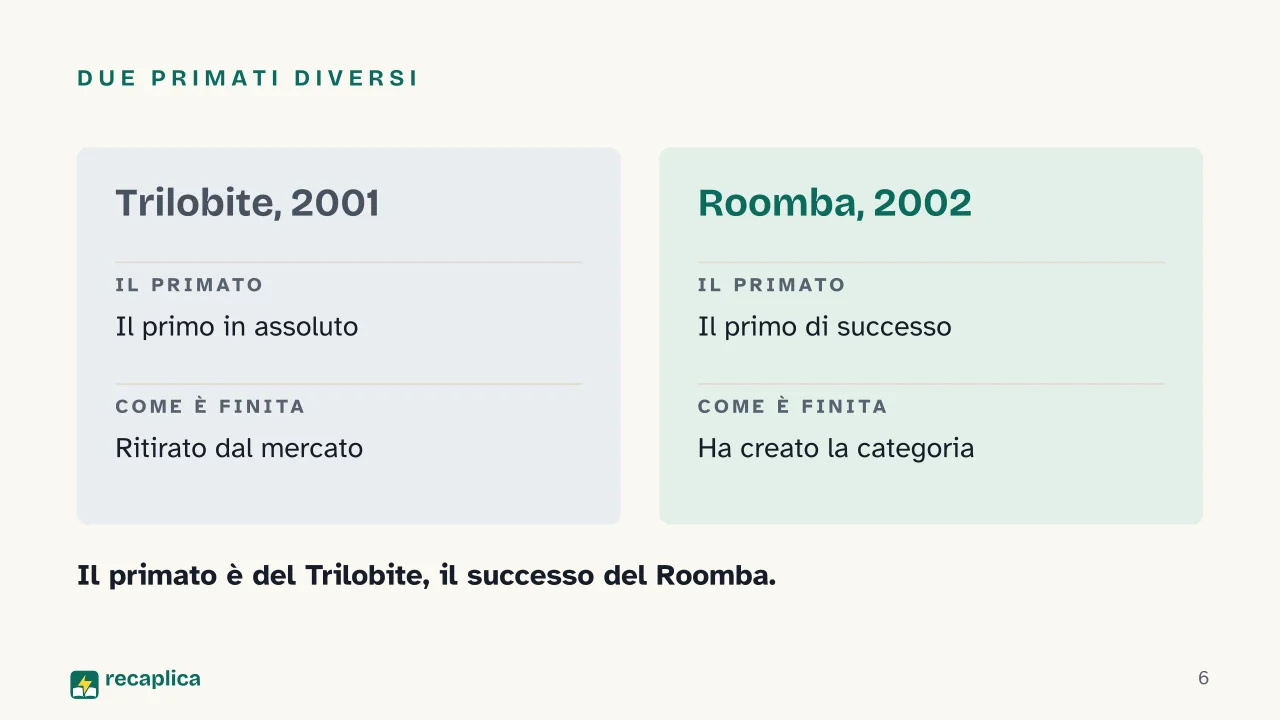
    Bisognerà aspettare il 1985 perché un prodotto arrivi davvero sul mercato: il Dustbot di Tomy, descritto come il primo robot dotato di un’aspirazione integrata. Electrolux mostra un prototipo del suo Trilobite in televisione già nel 1996, ma il lancio commerciale vero e proprio arriva solo nel 2001: è lui il primo aspirapolvere robotico commerciale della storia. Il Trilobite però soffre di problemi seri di navigazione e viene ritirato dal mercato: un pioniere sfortunato, arrivato troppo presto rispetto alla tecnologia disponibile per farlo funzionare bene.

    Nel frattempo, al MIT, un ingegnere di nome Joe Jones aveva già iniziato a lavorare sull’idea fin dal 1989, presentando i primi prototipi a due aziende diverse senza trovare interesse commerciale. Solo nel 1999, dentro la neonata iRobot, il progetto prende una forma concreta: nasce “Scamp”, il prototipo più antico documentato, e S.C. Johnson finanzia lo sviluppo prima di ritirarsi.

    Il focus group che ha cambiato il progetto

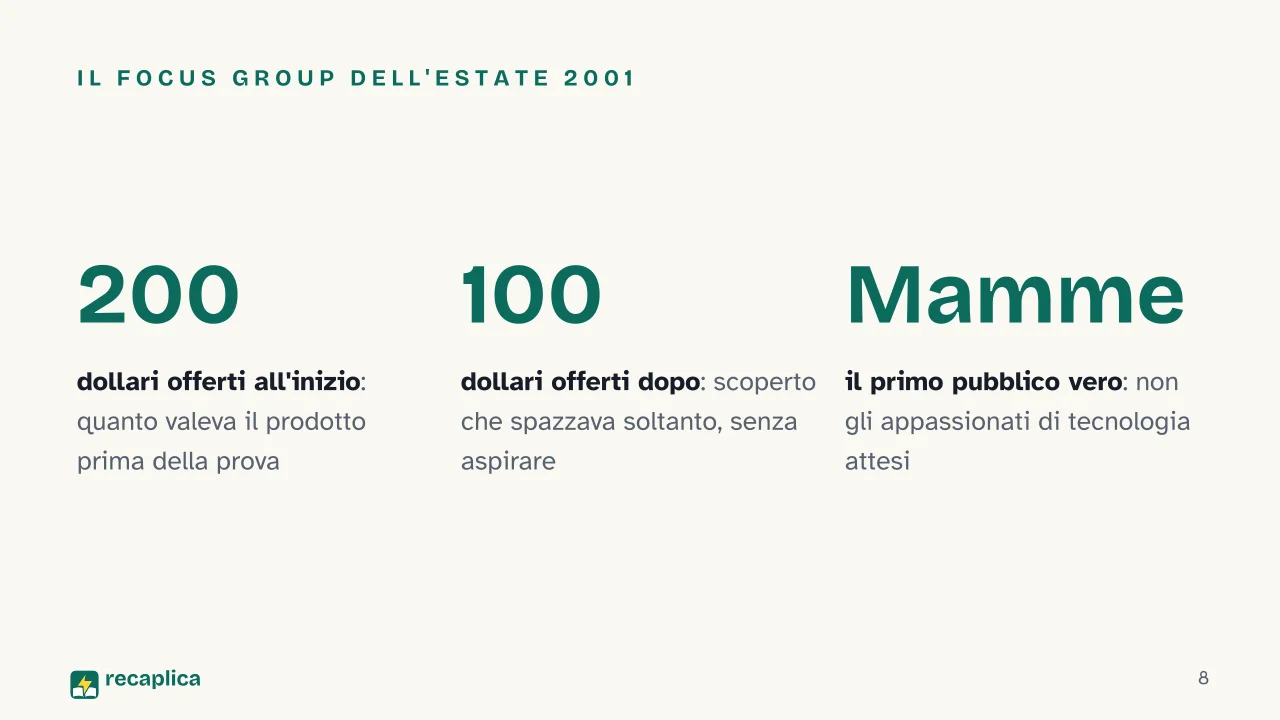
    La svolta arriva nell’estate del 2001, e non da un laboratorio ma da un gruppo di consumatori. Il design originale del futuro Roomba era, di fatto, una spazzatrice per tappeti motorizzata: non aspirava davvero. Quando i partecipanti al focus group lo scoprirono, la loro disponibilità a pagare crollò: chi prima aveva indicato 200 dollari, ora ne offriva 100. Lo stesso incontro rivelò anche chi sarebbe stato il primo pubblico del prodotto: non gli appassionati di tecnologia che il team si aspettava, ma le mamme impegnate nella gestione della casa, un segmento di mercato diverso da quello immaginato in fase di progettazione.

    Da lì il team tornò al tavolo da disegno per aggiungere una vera funzione di aspirazione, e nel settembre 2002 iRobot mise in vendita la prima versione di produzione del Roomba.

    Esempio pratico: il vincolo più concreto che il team dovette risolvere fu energetico. Il robot aveva a disposizione un budget totale di 30 W, e poteva permettersi di dedicarne solo il 10%, circa 3 W, all’aspirazione vera e propria, contro i circa 1.200 W di un aspirapolvere tradizionale dell’epoca. La soluzione non fu una pompa più potente, impossibile con quell’energia, ma un’apertura di aspirazione larga solo un paio di millimetri, chiusa da due alette di gomma che lavorano come una racla (uno “squeegee”) sui pavimenti duri.

    I sensori: come un robot “vede” senza occhi

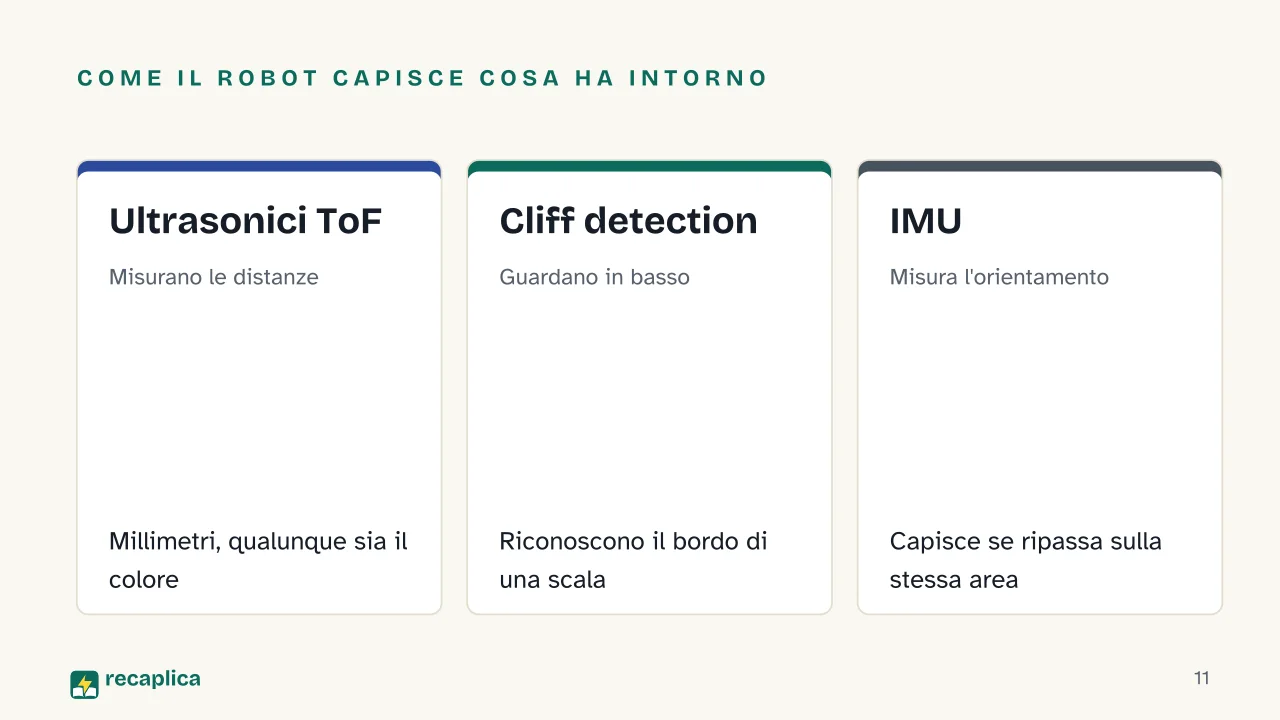
    Un robot aspirapolvere non ha una visione nel senso in cui la intendiamo noi, ma somma i dati di diversi sensori per capire dove si trova e cosa ha intorno.

    SensoreCosa fa
    Ultrasonici Time-of-Flight (ToF)Misurano la distanza dagli ostacoli in millimetri, a prescindere dal colore della superficie: rilevano animali domestici o giocattoli per evitare urti
    ToF a corto raggioDistinguono il tipo di pavimento in base al segnale riflesso, e fanno rallentare il robot passando da moquette a legno duro
    Cliff detectionIndividuano i dislivelli, come la cima di una scala, per evitare cadute
    Unità di misurazione inerziale (IMU)Misurano rollio, beccheggio e imbardata dei movimenti, aiutando il robot a capire se sta ripassando sulla stessa area
    Sensori di pressioneStimano il livello di riempimento del contenitore della polvere in base al calo di flusso d’aria
    TermistoriControllano la temperatura di scheda madre, motori e spazzole, mettendo in pausa il robot se rileva surriscaldamento

    Nei modelli più recenti e di fascia alta, i produttori aggiungono sensori dedicati per riconoscere oggetti specifici: la tecnologia PrecisionVision di iRobot, per esempio, è pensata per individuare ed evitare cavi di alimentazione, scarpe e altri ostacoli tipici del pavimento di casa. Riconoscere e classificare al volo un oggetto del genere, invece di limitarsi a misurarne la distanza, è un compito tipico del machine learning: il sistema è stato addestrato su moltissimi esempi di oggetti reali prima di essere messo al lavoro nelle case.

    Random bounce, LiDAR, vSLAM: le tre epoche della navigazione

    Qui si gioca la differenza più visibile tra un robot economico e uno di fascia alta, ed è anche il punto su cui circolano più equivoci.

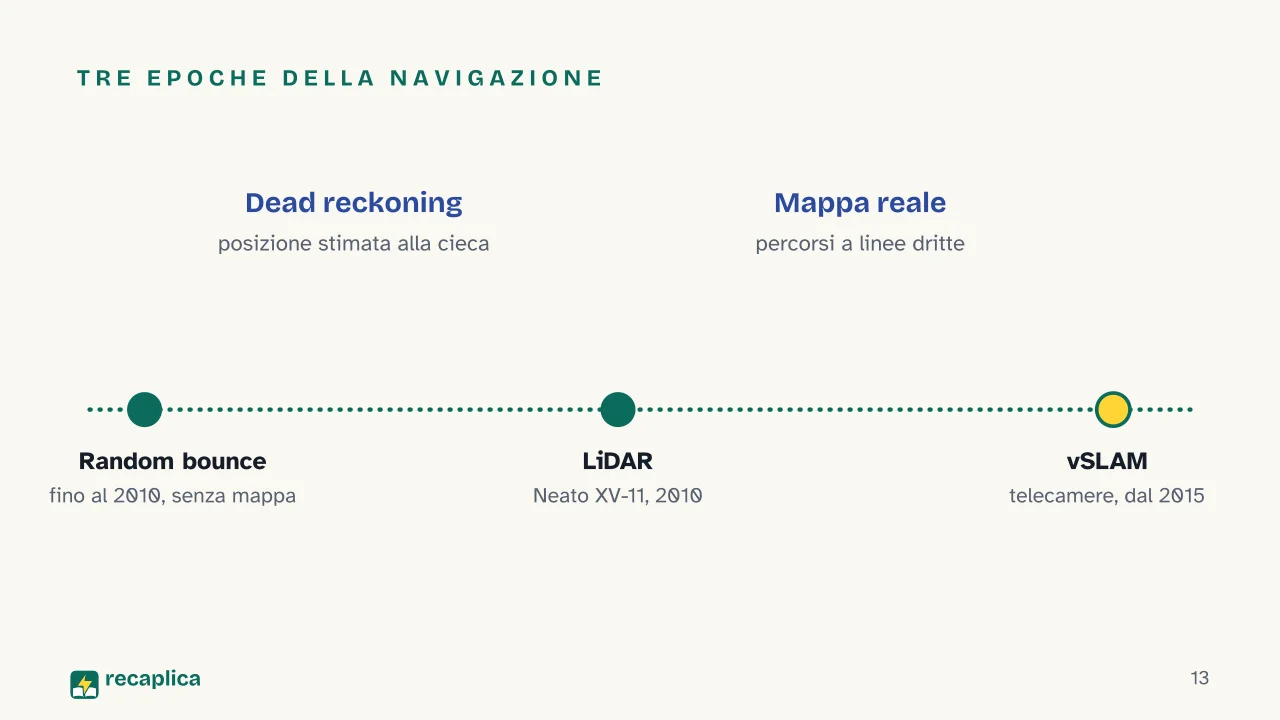
    I primi robot, compresi i Roomba delle prime generazioni, navigano con quello che viene chiamato random bounce: un insieme di algoritmi piuttosto semplici — spiraleggiare, seguire i muri, cambiare angolo dopo aver urtato qualcosa — combinati con la rotazione delle ruote e i dati dell’IMU per stimare, alla cieca, dove si trova il robot (una tecnica nota come dead reckoning). Funziona, nel senso che il pavimento viene coperto quasi per intero, ma senza una vera mappa della stanza.

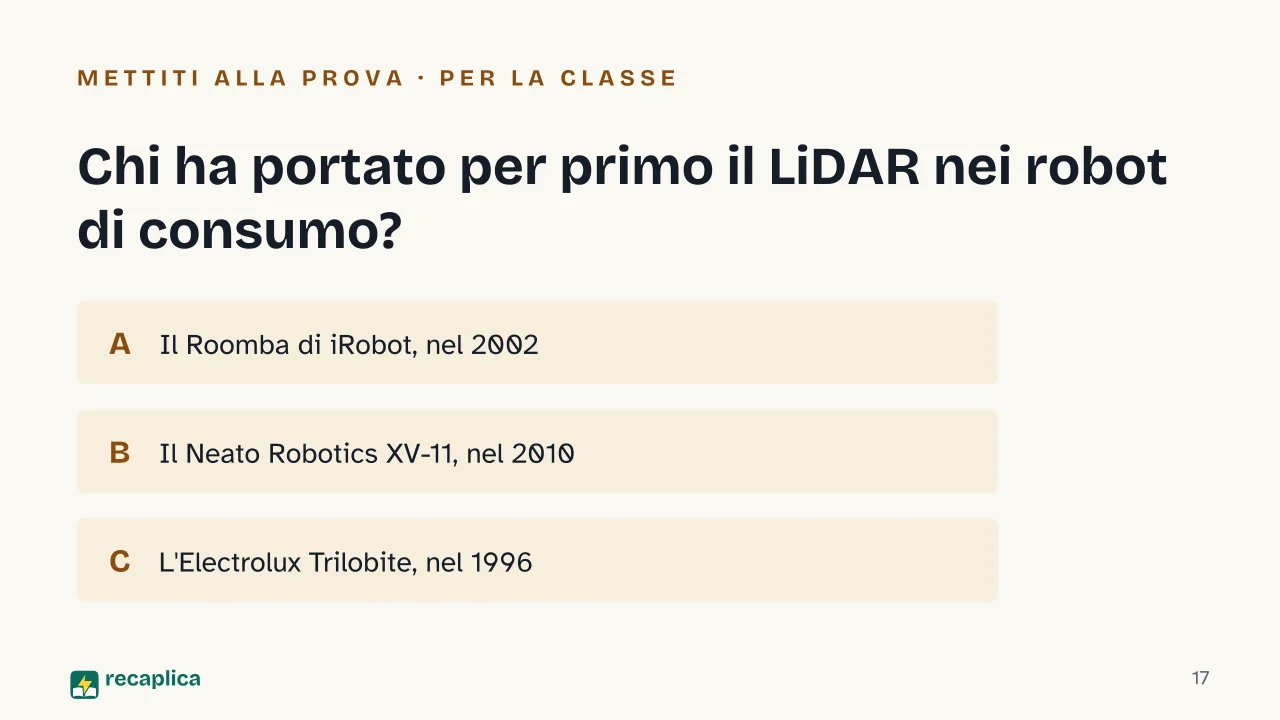
    Il cambio di paradigma arriva nel 2010, quando Neato Robotics lancia l’XV-11, il primo modello di consumo a usare la navigazione LiDAR: un laser che misura le distanze e permette al robot di costruire una mappa reale dell’ambiente, pulendo con percorsi sistematici a linee dritte invece che a caso. Nel 2015 arriva la seconda strada verso lo stesso obiettivo: la mappatura basata su telecamera, o vSLAM (visual simultaneous localization and mapping), adottata sia da Dyson sia da iRobot nei rispettivi modelli di punta di quell’anno. Elaborare in tempo reale le immagini di una telecamera per capire “dove sono e cosa ho intorno” è lo stesso tipo di problema su cui lavorano le reti neurali in molte altre applicazioni di visione artificiale.

    Entrambe le tecnologie, LiDAR e vSLAM, condividono lo stesso punto debole: faticano negli ambienti poco illuminati, e sotto un tavolo o un divano basso perdono efficacia per mancanza di visuale o di riflessione del segnale.

    Chi produce oggi i robot aspirapolvere

    Per molti anni “robot aspirapolvere” e “Roomba” sono stati quasi sinonimi: iRobot ha creato la categoria nel 2002 e nel maggio 2022 dichiarava di aver venduto oltre 40 milioni di robot nel mondo. Il quadro attuale è però molto diverso.

    Nell’agosto 2022 Amazon annunciò l’acquisizione di iRobot per 1,7 miliardi di dollari, ma l’operazione fu bloccata dai regolatori statunitensi ed europei, preoccupati che Amazon potesse usare il proprio peso nell’e-commerce per limitare la concorrenza. Dopo il naufragio dell’accordo, a gennaio 2024, iRobot licenziò un terzo del personale e sospese la ricerca e sviluppo; il co-fondatore e storico CEO Colin Angle lasciò l’azienda. Il 14 dicembre 2025 iRobot ha dichiarato bancarotta, e i suoi asset sono stati rilevati da Picea, il partner cinese che già ne curava la produzione.

    Sullo sfondo di questa parabola c’è uno spostamento più ampio: la Cina è diventata il mercato più grande al mondo per i robot aspirapolvere già dal 2020, con aziende locali che, secondo IEEE Spectrum, hanno investito nella ricerca e sviluppo da due a tre volte più di quanto facesse iRobot. Non a caso, la quota di mercato europea di iRobot è scesa al 12%, in calo. Il robot aspirapolvere, insomma, resta una categoria in crescita, ma oggi la contendono diversi produttori e diverse tecnologie di navigazione, non un solo marchio pioniere.

    Limiti pratici e manutenzione

    Anche il modello più tecnologico resta un dispositivo con dei limiti fisici, indipendenti da quanto sia sofisticata la sua navigazione.

    I tappeti spessi restano un ostacolo: il robot fatica ad attraversarli e spesso riduce la potenza per farcela. Le zone sotto mobili bassi restano un punto cieco anche per LiDAR e vSLAM, che lì perdono efficacia. Se qualcuno sposta fisicamente il robot mentre lavora, quello perde il riferimento di posizione e deve ripartire in una direzione casuale per riorientarsi, un po’ come tornare al punto di partenza dopo aver perso il segnale del GPS in auto. E capelli o elastici avvolti nelle spazzole possono far sovraccaricare e surriscaldare i motori, con conseguente necessità di pulizia manuale periodica.

    Anche i sensori più affidabili hanno dei limiti pratici curiosi. Nel 2016 diverse segnalazioni diffuse, poi riprese dalla stampa internazionale, raccontarono di robot che passavano sopra i bisogni di animali domestici lasciati sul pavimento e li spargevano per la stanza durante il ciclo di pulizia: un promemoria concreto che la copertura sistematica del pavimento, per quanto ordinata sulla carta, non basta da sola a garantire un risultato pulito in ogni circostanza.

    Presentazione

    Slide pronte da scaricare e fare tue in PowerPoint o Google Slides, con le note del relatore. Scegli il taglio Lampo o quello Completo.
    Slide 1 della presentazione su Robot aspirapolvere: Il robot aspirapolvereSlide 2 della presentazione su Robot aspirapolvere: Come fa un robot a pulire una casa che non vede?Slide 3 della presentazione su Robot aspirapolvere: Come procediamoSlide 4 della presentazione su Robot aspirapolvere: Capitolo 01: Prima del RoombaSlide 5 della presentazione su Robot aspirapolvere: Le originiSlide 6 della presentazione su Robot aspirapolvere: Due primati diversiSlide 7 della presentazione su Robot aspirapolvere: Capitolo 02: Tre watt per aspirareSlide 8 della presentazione su Robot aspirapolvere: Il focus group dell'estate 2001Slide 9 della presentazione su Robot aspirapolvere: Il budget energetico del primo RoombaSlide 10 della presentazione su Robot aspirapolvere: Capitolo 03: Vedere senza occhiSlide 11 della presentazione su Robot aspirapolvere: Come il robot capisce cosa ha intorno: Ultrasonici ToF, Cliff detection, IMUSlide 12 della presentazione su Robot aspirapolvere: Capitolo 04: Dal caso alla mappaSlide 13 della presentazione su Robot aspirapolvere: Tre epoche della navigazioneSlide 14 della presentazione su Robot aspirapolvere: Non tutti i robot vanno a caso.Slide 15 della presentazione su Robot aspirapolvere: Cosa risolve la mappa, e cosa noSlide 16 della presentazione su Robot aspirapolvere: Il mercato non è più di un marchio soloSlide 17 della presentazione su Robot aspirapolvere: Chi ha portato per primo il LiDAR nei robot di consumo?Slide 18 della presentazione su Robot aspirapolvere: E adesso, il ripasso
    Lampo10 slideIl filo essenziale, per presentarlo in classeCompleta18 slideTutti i capitoli e gli approfondimenti

    Falsi miti

    • ✗ Mito I robot aspirapolvere si muovono a caso, urtano i mobili e sperano nella fortuna.

      ✓ Realtà È vero solo per i modelli più semplici, quelli senza mappatura. Fino al 2010 il pattern dominante era il cosiddetto random bounce: il robot spiraleggia, segue i muri e cambia direzione dopo ogni urto, senza sapere dove si trova. Dal Neato XV-11 (2010, navigazione laser) e poi dai modelli con vSLAM (dal 2015, telecamere) i robot costruiscono invece una mappa reale della stanza e puliscono con percorsi sistematici a linee dritte.

    • ✗ Mito Il Roomba è stato il primo robot aspirapolvere della storia.

      ✓ Realtà No: un anno prima, nel 2001, Electrolux aveva già lanciato commercialmente il Trilobite (dopo averne mostrato un prototipo in tv già nel 1996), il primo aspirapolvere robotico commerciale in assoluto. Ebbe però seri problemi di navigazione e finì ritirato dal mercato. Il Roomba, arrivato nel 2002, è più corretto descriverlo come il primo robot aspirapolvere di successo commerciale, non il primo in assoluto.

    • ✗ Mito iRobot, l'azienda che ha inventato il Roomba, è ancora oggi leader indiscussa del settore.

      ✓ Realtà Non più. iRobot ha dichiarato bancarotta il 14 dicembre 2025 ed è stata acquisita dal suo partner cinese di manifattura, Picea, dopo anni difficili seguiti al fallito tentativo di acquisizione da parte di Amazon. Nel frattempo la Cina è diventata il mercato più grande al mondo per i robot aspirapolvere già dal 2020, e la quota di mercato europea di iRobot è scesa al 12%.

    Mappa concettuale

    Trascina lo sfondo per muoverti e i nodi per riposizionarli; usa − e + per chiudere e aprire i rami.
    Personalizza
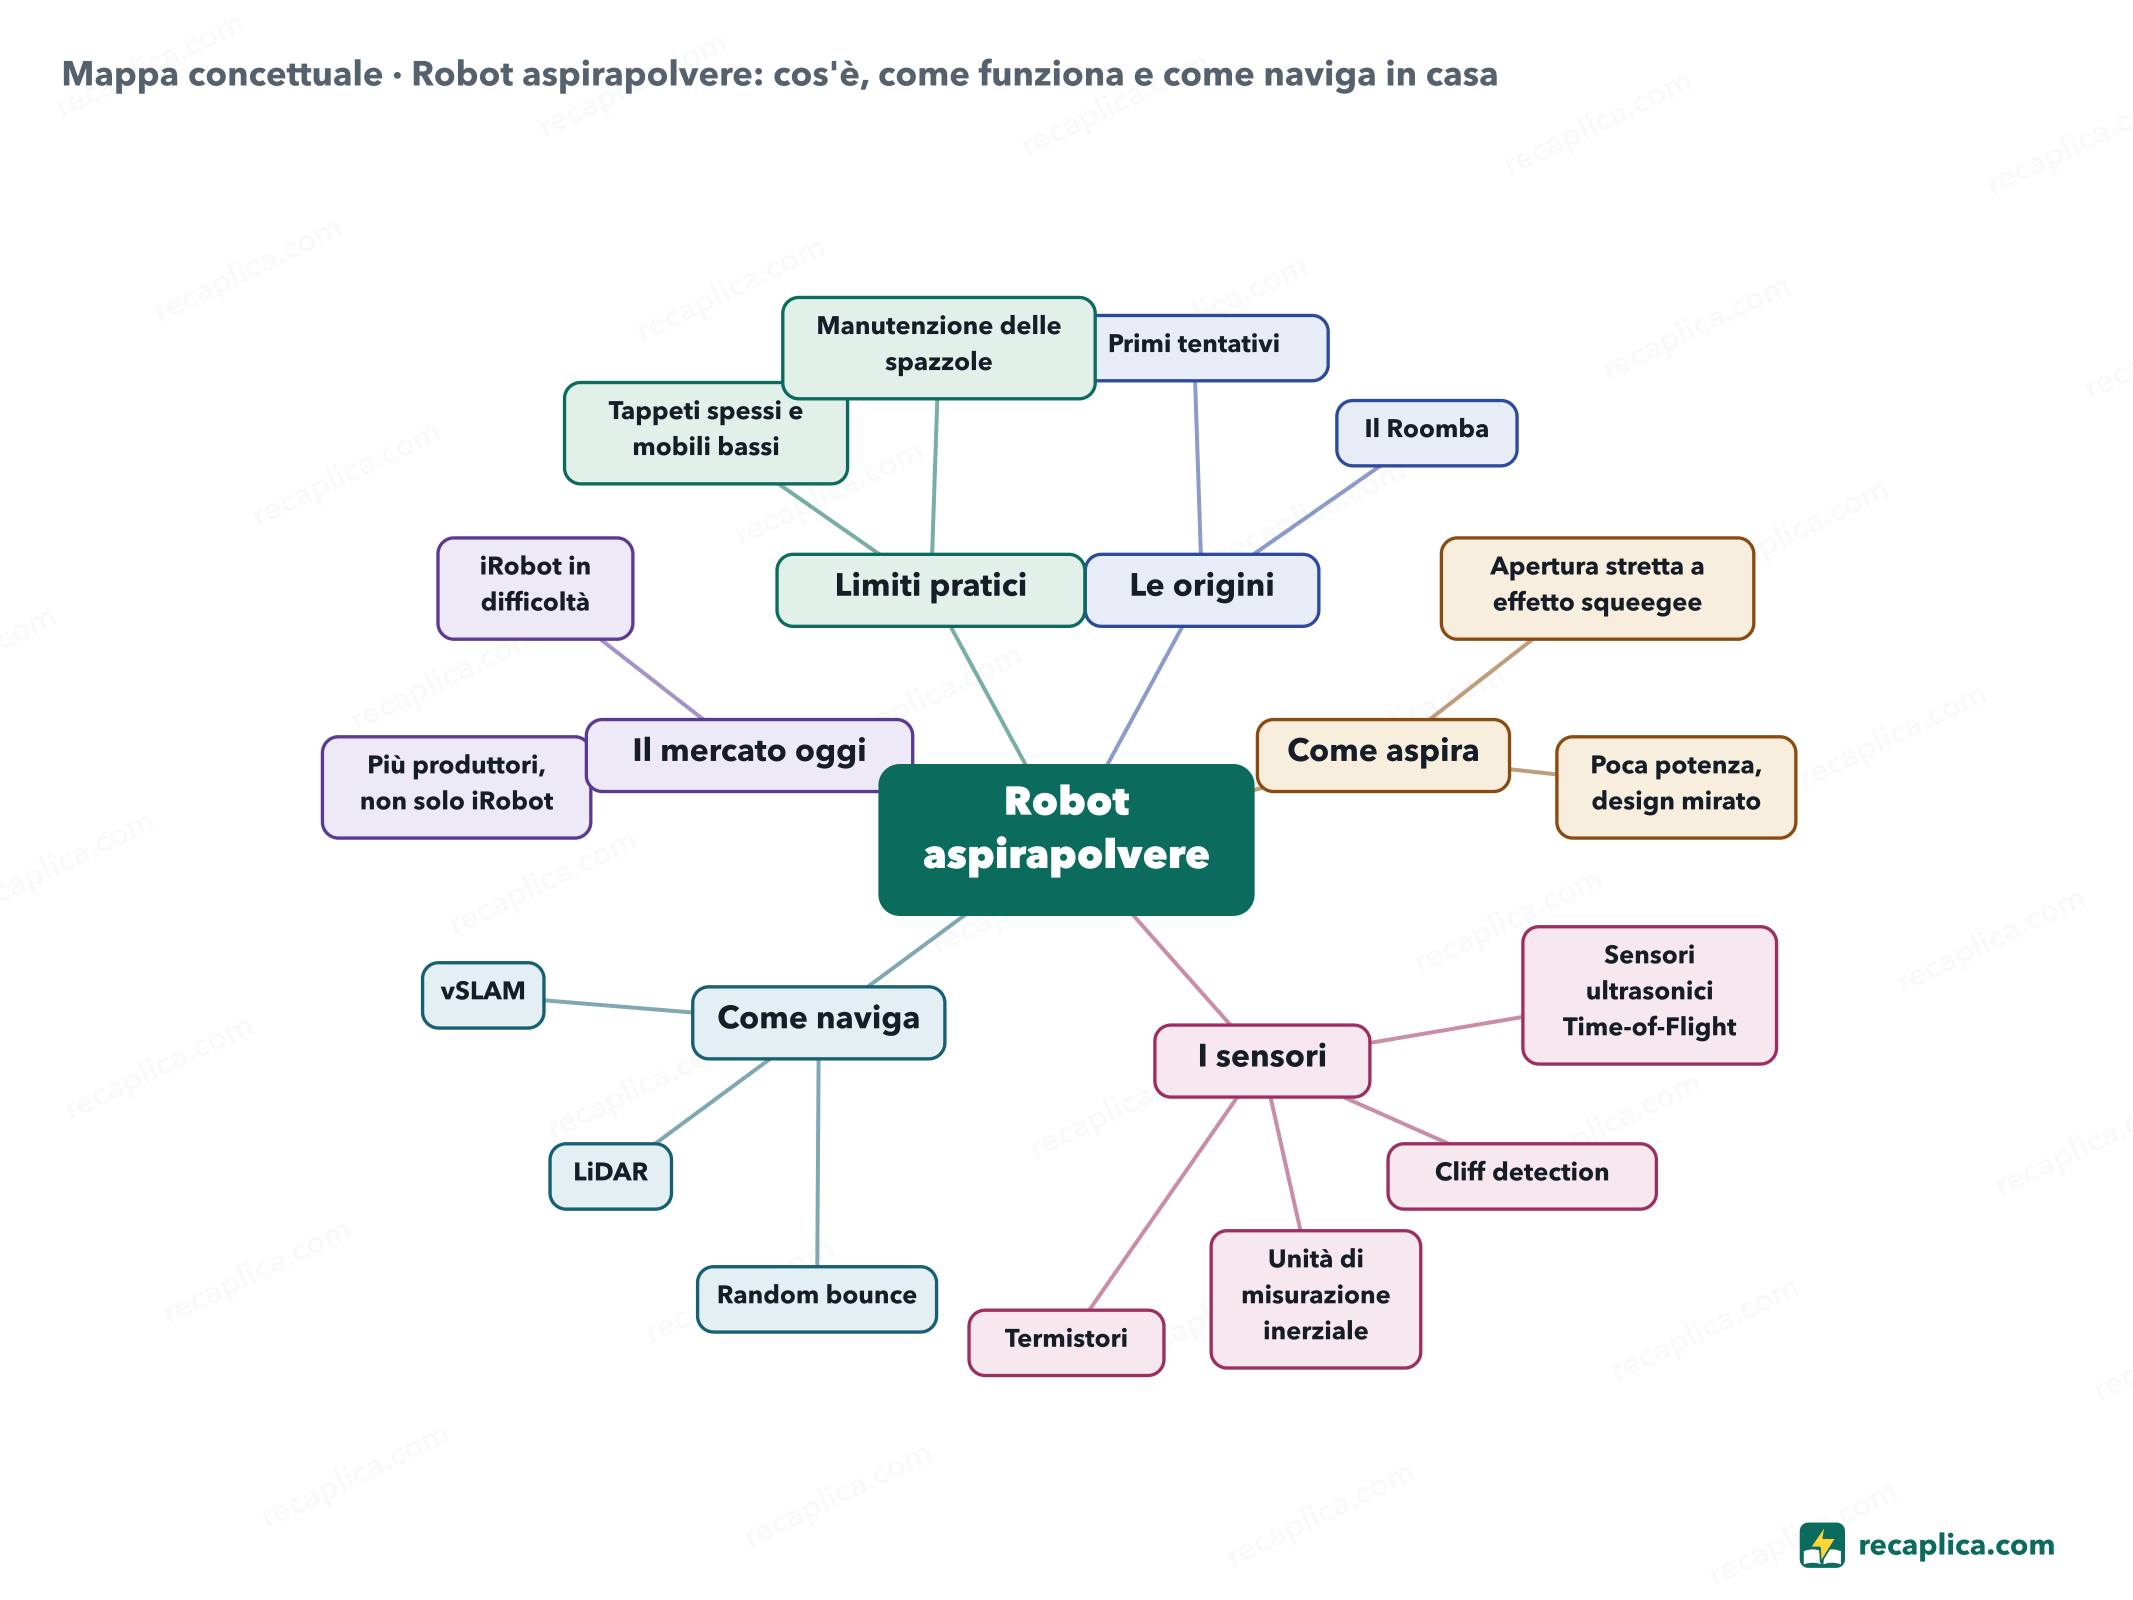
    Mappa concettuale: Robot aspirapolvere: cos'è, come funziona e come naviga in casa
    • Robot aspirapolvere
      • Le origini
        • Primi tentativi Dal Dustbot di Tomy (1985) al Trilobite di Electrolux (2001).
        • Il Roomba iRobot, 2002, il primo successo commerciale della categoria.
      • Come aspira
        • Apertura stretta a effetto squeegee Solo pochi millimetri, con due alette di gomma.
        • Poca potenza, design mirato Circa 3 W contro i 1.200 W di un aspirapolvere tradizionale.
      • I sensori
        • Sensori ultrasonici Time-of-Flight Rilevano gli ostacoli in millimetri.
        • Cliff detection Evitano le cadute dai dislivelli.
        • Unità di misurazione inerziale Misurano l'orientamento del robot.
        • Termistori Controllano il surriscaldamento dei motori.
      • Come naviga
        • Random bounce Movimento casuale, senza mappa, tipico dei modelli pre-2010.
        • LiDAR Mappatura laser, introdotta nel 2010.
        • vSLAM Mappatura con telecamere, diffusa dal 2015.
      • Il mercato oggi
        • Più produttori, non solo iRobot La Cina è il mercato più grande dal 2020.
        • iRobot in difficoltà Bancarotta nel dicembre 2025, acquisita da Picea.
      • Limiti pratici
        • Tappeti spessi e mobili bassi
        • Manutenzione delle spazzole Capelli ed elastici avvolti possono surriscaldare i motori.

    Quiz: mettiti alla prova

    Rispondi alle domande per verificare quanto hai imparato: riceverai subito la correzione e una breve spiegazione.

    Voto 0/10 0/5
    1 Qual è la differenza principale tra la navigazione a 'random bounce' e quella con LiDAR o vSLAM?

    I modelli con random bounce (il pattern dei robot senza mappatura) spiraleggiano, seguono i muri e cambiano direzione dopo ogni urto. LiDAR (laser, dal 2010) e vSLAM (telecamere, dal 2015) costruiscono invece una mappa reale della stanza e permettono percorsi sistematici, a linee dritte.

    2 Vero o falso: il Roomba, lanciato nel 2002, fu il primo robot aspirapolvere commerciale della storia.

    Falso. L'Electrolux Trilobite arrivò sul mercato nel 2001, un anno prima, ma ebbe problemi di navigazione e fu ritirato dal mercato. Il Roomba è più correttamente descritto come il primo robot aspirapolvere di successo commerciale.

    3 Quanta potenza dedicava all'aspirazione il Roomba originale, rispetto a un aspirapolvere tradizionale dell'epoca?

    Il team di progettazione aveva un budget energetico totale di 30 W e ne dedicò circa il 10% (3 W) all'aspirazione, contro i circa 1.200 W di un aspirapolvere tradizionale. La differenza fu colmata con un design meccanico specifico: un'apertura di aspirazione stretta, ad effetto squeegee, non con la potenza bruta.

    4 Quale prodotto ha introdotto per primo la navigazione laser (LiDAR) nei robot aspirapolvere di consumo, e quando?

    Il Neato XV-11, lanciato nel 2010, ha introdotto la mappatura laser che permette una navigazione sistematica a linee dritte, in contrasto con il movimento casuale (random bounce) dei modelli precedenti.

    5 Cosa è successo a iRobot, l'azienda che ha creato il Roomba, alla fine del 2025?

    iRobot ha dichiarato bancarotta il 14 dicembre 2025, dopo anni difficili seguiti al blocco regolatorio del tentativo di acquisizione da parte di Amazon (annunciato nel 2022). Gli asset dell'azienda sono stati acquisiti da Picea, il suo partner cinese di manifattura.

    Risposte: 1-B · 2-B · 3-A · 4-B · 5-B

    Flashcards

    Tocca la carta per girarla e verifica se ricordi la risposta, poi passa alla successiva.

    1 / 8

    Spiegalo con parole tue

    Il test definitivo: se sai spiegarlo con parole semplici, lo hai capito davvero. Scrivi la tua spiegazione, poi confrontala col Recap.

    La tua spiegazione resta salvata solo su questo dispositivo.

    Un robot aspirapolvere è un piccolo elettrodomestico autonomo che pulisce i pavimenti di casa senza bisogno di essere spinto a mano, orientandosi con sensori e tornando da solo alla base per ricaricarsi. Il primo modello di successo commerciale, il Roomba di iRobot, arriva nel 2002, ma non è stato il primo in assoluto: l'Electrolux Trilobite lo aveva preceduto sul mercato già nel 2001, dopo un prototipo mostrato in tv nel 1996. Da allora la tecnologia di navigazione è cambiata radicalmente: dai movimenti casuali dei primi modelli si è passati a mappe reali della casa costruite con laser (LiDAR) o telecamere (vSLAM). Oggi il settore non è più dominato da un solo marchio: la Cina è diventata il mercato più grande al mondo, mentre lo stesso iRobot ha attraversato una crisi profonda, culminata nella bancarotta di fine 2025.

    Domande e risposte

    Come fa un robot aspirapolvere a non cadere dalle scale?

    Grazie alla cliff detection, sensori posizionati sul fondo del robot che rilevano quando si trova sul bordo di un dislivello, come la cima di una rampa di scale, e gli fanno cambiare direzione prima di cadere. È una delle funzioni di sicurezza più antiche della categoria, presente fin dai primi modelli.

    Perché alcuni robot aspirapolvere si muovono in modo ordinato e altri sembrano andare a caso?

    Dipende dalla tecnologia di navigazione, spesso legata alla fascia di prezzo. I modelli più semplici usano ancora il random bounce, un movimento casuale senza mappa. Quelli di fascia più alta usano LiDAR (mappatura laser, dal 2010) o vSLAM (mappatura con telecamere, dal 2015) per costruire una mappa reale della casa e pulire con percorsi sistematici.

    Un robot aspirapolvere aspira bene quanto un aspirapolvere tradizionale?

    Non per potenza bruta: il Roomba originale dedicava solo circa 3 W all'aspirazione, contro i circa 1.200 W di un aspirapolvere tradizionale dell'epoca. Il risultato pratico arriva da un design meccanico mirato, un'apertura stretta ad effetto squeegee, non dal confronto diretto sui watt.

    Chi produce oggi i robot aspirapolvere più diffusi?

    Il mercato non è più legato a un solo marchio. iRobot, il pioniere del settore con il Roomba, ha attraversato una crisi profonda culminata nella bancarotta del dicembre 2025, dopo il fallito tentativo di acquisizione da parte di Amazon. La Cina è intanto diventata il mercato più grande al mondo per questi robot già dal 2020, con aziende locali che investono pesantemente in ricerca e sviluppo.

    Le percentuali di 'raccolta polvere' dichiarate dai produttori sono confrontabili tra marchi diversi?

    In teoria sì: esiste uno standard tecnico internazionale dedicato, IEC/ASTM 62885-7, che definisce metodi standardizzati per misurare le prestazioni di pulizia dei robot aspirapolvere per uso domestico. Lo standard non fissa requisiti minimi di prestazione né di sicurezza: serve solo a rendere le misure comparabili tra modelli diversi, se i produttori le seguono.

    Fonti consultate

    • IEEE Spectrum — How Roomba Got Its Vacuum
    • The Robot Report — Sensor breakdown: how robot vacuums navigate and clean
    • iRobot — iRobot Unveils iRobot OS (comunicato stampa ufficiale, 31 maggio 2022)
    • iRobot — pagina prodotto ufficiale Roomba j7+
    • IEEE Spectrum — la bancarotta di iRobot, Colin Angle e il ruolo di Amazon
    • Wikipedia (EN) — Robotic vacuum cleaner
    • Wikipedia (EN) — Roomba
    • IEC/ASTM 62885-7:2020 — Surface cleaning appliances, dry cleaning robots, methods for measuring the performance

    Ogni Recap passa da una revisione indipendente prima della pubblicazione.

    Ogni sera, i nuovi Recap del giorno sul canale Telegram. Iscriviti al canale →

    Continua a imparare

    • Tecnologia Intelligenza artificiale e cultura pop: quando i contenuti sintetici riscrivono la storia Secondo Lead Stories, una foto della Seconda guerra mondiale conservata dagli Imperial War Museums è circolata nel 2026 in una versione colorizzata dall'intelligenza artificiale che un rilevatore ha giudicato falsa al 99%, pur partendo da uno scatto autentico. Casi come questo riguardano anche la cultura pop e la cronaca recente: modelli di testo, immagini e video producono contenuti che sembrano storici o iconici senza esserlo, oppure alterano quelli veri in dettagli difficili da notare a occhio nudo. Alcuni strumenti lasciano indizi tecnici, come le filigrane digitali o i limiti di durata dei video, ma nessuno copre tutti i generatori in circolazione. Il Reuters Institute segnala che nel 2026 la fiducia nelle risposte dei chatbot IA sulle notizie resta bassa, al 20% contro il 37% riposto nelle notizie in generale. Per capire se un'immagine o un video sono autentici serve il confronto con l'archivio originale in cui sono conservati. Leggi il Recap →
    • Tecnologia Filter bubble: come funzionano gli algoritmi di raccomandazione Un filter bubble è la bolla di contenuti simili che un algoritmo di raccomandazione costruisce intorno a un utente, filtrando in modo implicito cosa mostrargli in base ai suoi comportamenti passati. Il termine, coniato da Eli Pariser nel 2011, viene spesso confuso con l'echo chamber, un fenomeno sociale più vecchio e non necessariamente legato agli algoritmi. La ricerca più solida disponibile racconta un quadro con più sfumature di quanto si creda: gli algoritmi hanno un effetto misurabile ma modesto, e le scelte delle persone pesano di più. Il nesso diretto tra algoritmi e polarizzazione politica non è stabilito con certezza dagli esperimenti più rigorosi condotti finora. Leggi il Recap →
    • Tecnologia Influencer virtuali: chi sono i creator generati dall'IA Gli influencer virtuali sono personaggi digitali costruiti da un'agenzia o da uno studio, con un volto, una voce e una biografia, che pubblicano contenuti sui social come farebbe una persona reale. Il fenomeno non è recente: l'account di Lil Miquela è attivo dal 23 aprile 2016 e Shudu Gram è comparsa il 22 aprile 2017, anni prima del boom pubblico dell'IA generativa. Alcuni di questi profili lavorano con marchi noti: Miquela ha collaborato con Calvin Klein e Prada, mentre l'agenzia spagnola The Clueless ha creato Aitana López al posto di modelle e influencer umane giudicate poco affidabili. Negli Stati Uniti la Federal Trade Commission ha aggiornato nel 2023 le regole sulla pubblicità includendo esplicitamente gli influencer virtuali tra i contenuti da segnalare come sponsorizzati. Leggi il Recap →

    recaplica

    Chiaro in 30 secondi, tuo in 10 minuti.

    I Recap Mappe concettuali Chiedi un Recap Canale Telegram Crea una mappa concettuale Il metodo Chi siamo Privacy e cookie Note legali e condizioni d'uso

    © 2026 Recaplica · Un progetto di Curi S.r.l. — P. IVA 05472000750

    Statistiche, solo se vuoi

    Per capire quali Recap aiutano di più useremmo Google Analytics, con dati aggregati e anonimi. Parte solo col tuo ok, e puoi cambiare idea quando vuoi. Informativa privacy